来源 :铁建重工2026-11-05
管片自动吊运机器人
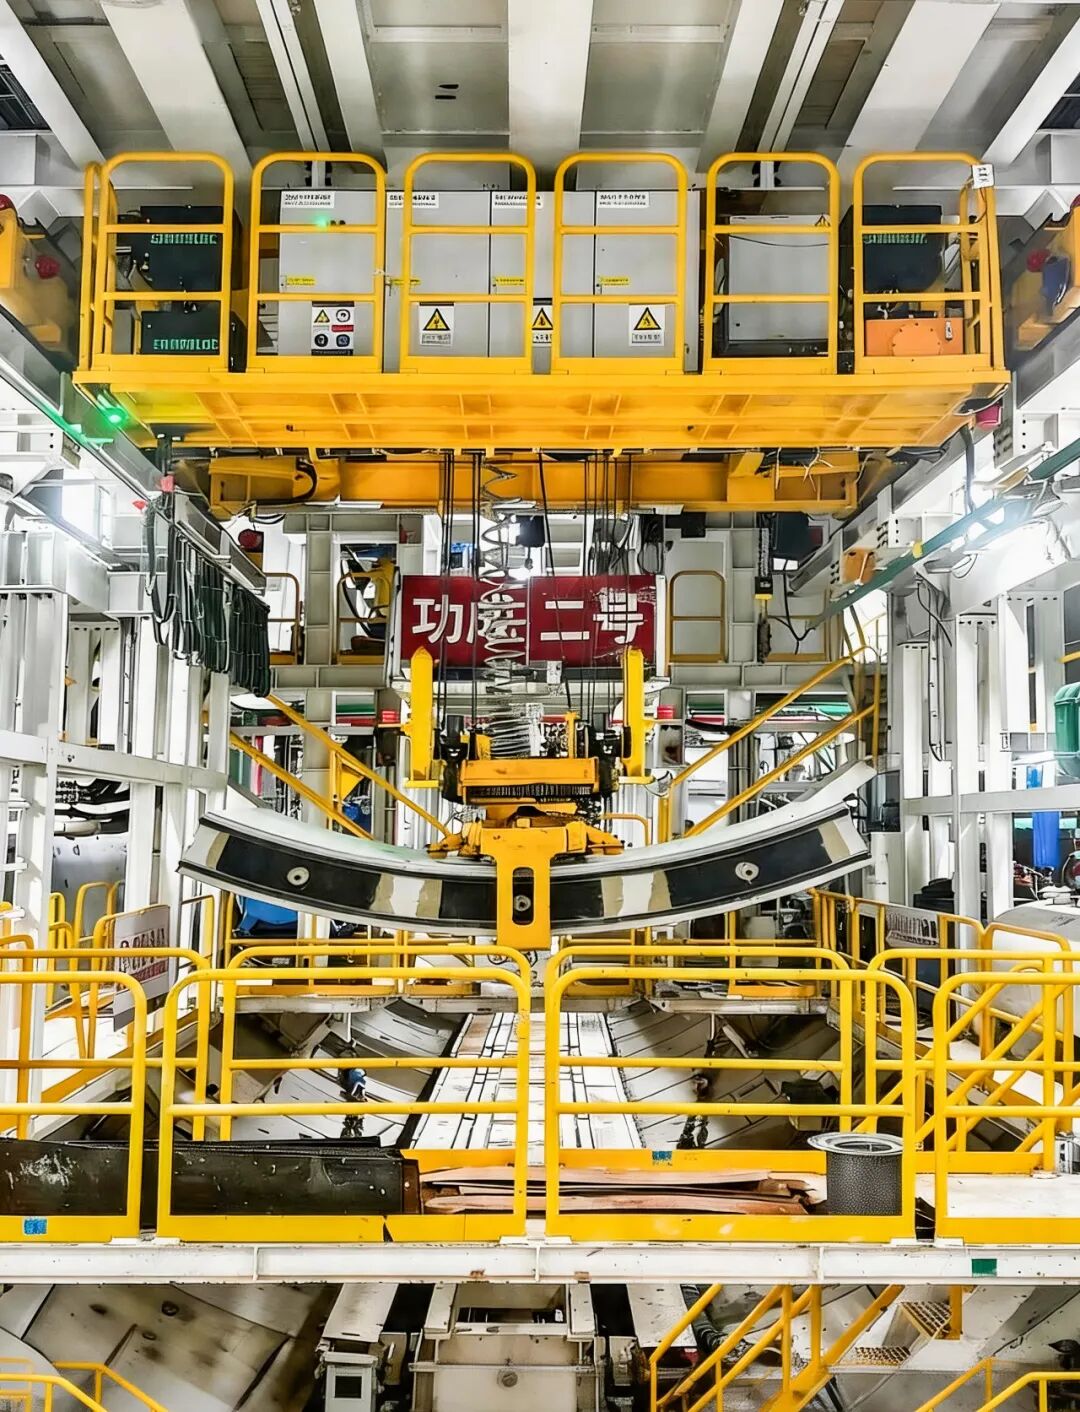
盾构隧道施工中,管片转运供料是保障掘进连续推进的关键工序。
传统模式依靠人工指挥吊机完成管片抓取、转运、喂送作业,隧道内部空间狭小,起重对位、近距离挂钩卸料都需要人员现场介入;人工指挥对位受主观经验影响,管片容易发生磕碰破损,洞内起重作业也存在较大安全隐患,制约盾构施工少人化推进。
针对隧道管片转运作业痛点,铁建重工推出管片自动吊运机器人。作为盾构管片自动化输送链路的核心装备,设备集成电控驱动、视觉感知、运动控制与多重安全防护模块,依靠行走、旋转、缆绳收放机构完成高精度位姿调节,可实现从运输车取料、空间转运、姿态调整到向喂片机自动喂送的闭环作业,替代隧道内人工抓取、吊运管片等高风险工序,保障管片连续有序供料,减少构件磕碰损伤。
管片自动吊运
四大核心能力,实现隧道内无人智能转运。
视觉自主识别姿态解算
搭载机器视觉模块,自动识别管片实际摆放位置与空间姿态,实时解算三维位姿,自主完成找正与角度微调,无需人工标记、人工对位引导。
高精度闭环自动控制
搭载多关节协同控制,结合动力学模型,根据视觉解算的管片位姿生成平滑运动轨迹,对行走、升降、回转、调姿等进行闭环控制,实现管片平稳转运。支持与盾构主控系统信号交互联动,接收作业指令自主规划运动路径,智能调速、柔性启停,在隧道空间内实现毫米级定位控制,保障吊运动作连续平稳,避免管片磕碰损伤。
多维度立体安全防护
集成过载保护、多级限位保护、偏载保护、吊具状态监测、坠落保护、多重急停联锁机制,出现异常工况自动减速停机,筑牢隧道狭小空间起重作业安全防线。
全流程运行数字化管控
上位机直观展示吊机各关节动作、设备报警信息,支持运行数据采集、故障诊断、作业过程数据存储,为隧道施工现场数字化管理提供数据支撑。
整套机器人完成取料-转运-调姿-卸料全流程自主运转,减少人员近距离介入起重危险区域,兼顾管片转运效率与构件完好率。
目前,管片自动吊运机器人已在北京地铁一号线支线、意大利莫西拿-卡塔尼亚高铁等国内外项目开展实际搭载应用,顺利实现管片自动化吊运作业,为盾构隧道洞内物料转运少人化施工提供成熟装备方案。
管片自动吊运
从人工指挥起重吊运,到机器人隧道内自主转运喂料,管片自动吊运机器人补齐盾构施工自动化输送关键一环,为国内外隧道智能化建造注入新动能。