9月17日,在杭州举行的第二届人形机器人关节模组创新论坛上,捷昌驱动机器人执行器事业中心联席总经理、高级工程师丁苗江发表《轻量化谐波&新材料摆线,全域轻量化关节方案》主题演讲。
如果把目光聚焦到旋转执行单元,会发现,捷昌驱动对机器人关节轻量化的探索,并不是简单地“把模组做轻”,而是在传动结构、材料、热管理、精度和系统集成之间重新寻找平衡。
由此构成了其旋转模组产品较为清晰的技术路线:以结构创新降低重量,以材料创新打开新的轻量化空间,以热管理支撑高功率密度,再通过高度集成将不同技术路线产品化。
从“减速器”到“关节驱动单元”
机器人旋转关节并非单纯的“电机+减速器”。
当电机、减速机构、编码器、通信接口、抱闸等部件被集成到一个有限空间内,重量、扭矩、精度、刚度、散热和可靠性就不再是彼此独立的指标,而是相互制约的系统参数。
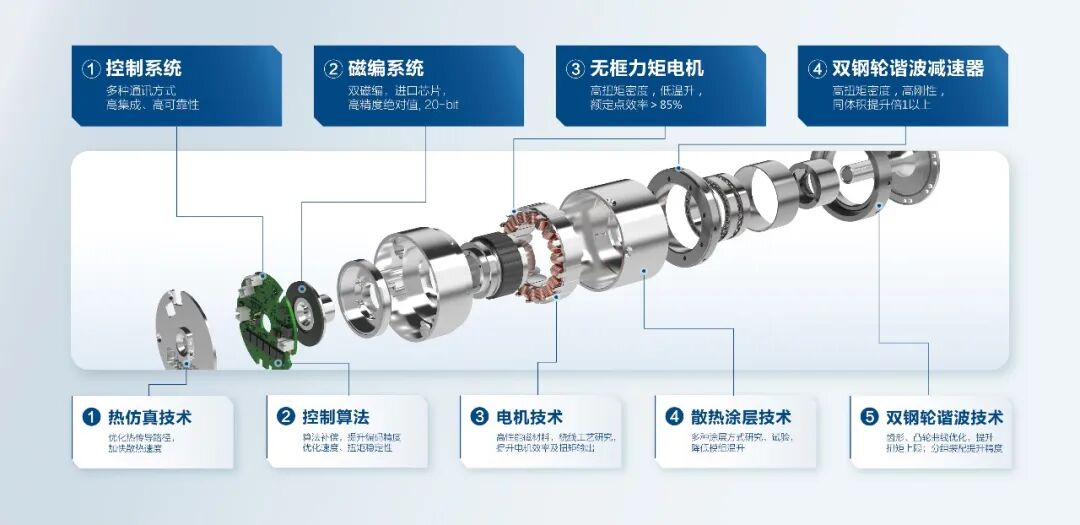
因此,旋转模组真正的技术含量,在于能否把这些环节放在同一个设计体系中协同优化。
从产品布局看,捷昌目前已形成谐波、行星、摆线等多种旋转模组路线,并提供CAN、CAN FD、RS485、EtherCAT等通信接口以及抱闸、力控等功能选项,产品形态已经从单一传动部件进一步向标准化关节驱动单元延伸。
而不同传动路线,并不是简单的“高低配”,而是在解决不同的工程问题。
双钢轮谐波:在结构层面寻找轻量化空间
谐波传动的优势在于高减速比、高精度和较高的扭矩密度,但当机器人关节进一步追求小型化、轻量化时,结构尺寸缩短往往会牵动承载能力和刚度。
捷昌此次展示的双钢轮谐波技术,针对的正是这一矛盾。
其展示的14-80、17-80、20-100等规格,双钢轮方案在缩短结构尺寸的同时,仍能保持较高的扭矩水平,相应指标约达到标准方案的76%~78%。
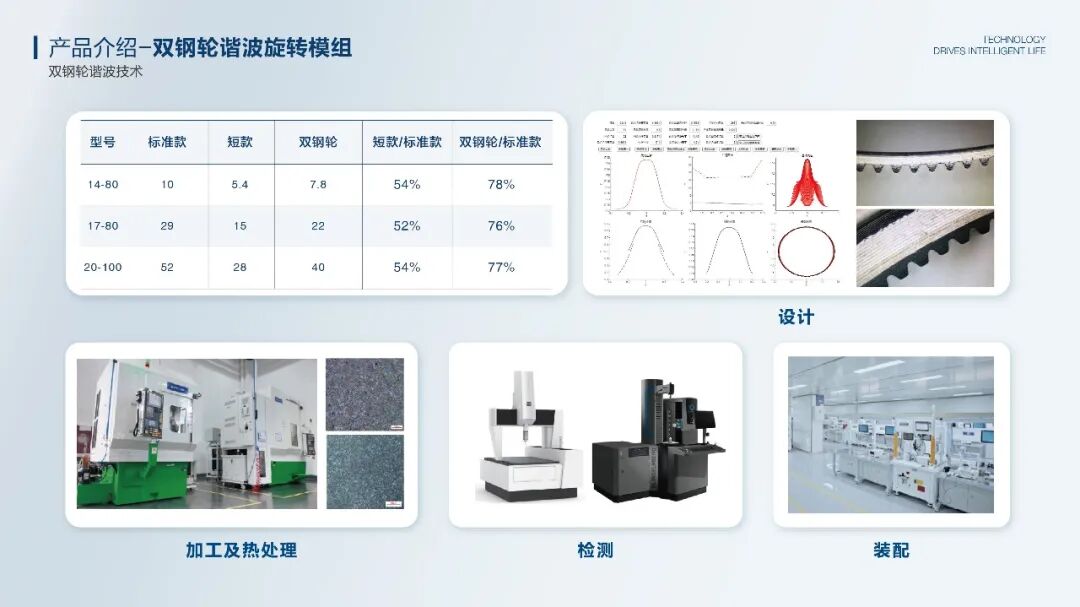
其核心并非简单减少材料,而是通过受力路径、齿形、加工及热处理、装配精度等环节协同优化,在有限空间内重新分配承载能力。
这意味着,轻量化的关键并不是“少用材料”,而是让有限的材料承担更有效的载荷。
这一思路也体现在产品化层面。捷昌JCHM系列已经覆盖Φ50、Φ60、Φ70规格。其中,JCHM50额定扭矩10N·m、峰值扭矩30N·m,重量0.41/0.5kg;JCHM70额定扭矩60N·m、峰值扭矩180N·m,重量1/1.1kg,输出端重复定位精度±10角秒、绝对位置精度±25角秒。
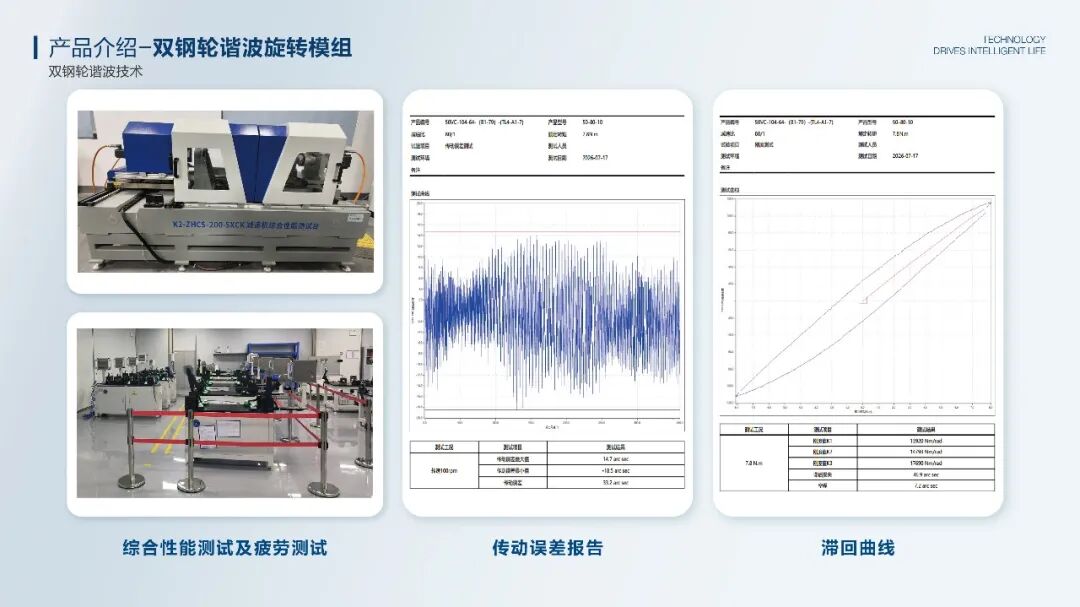
这些参数放在一起看,真正值得关注的是扭矩、重量、尺寸和精度被放进了同一个模组进行协同设计。
结构轻量化走向材料轻量化
如果说双钢轮谐波是在结构层面“挤出”轻量化空间,那么轻量化谐波和新材料摆线,则进一步把问题推进到了材料与制造工艺层面。
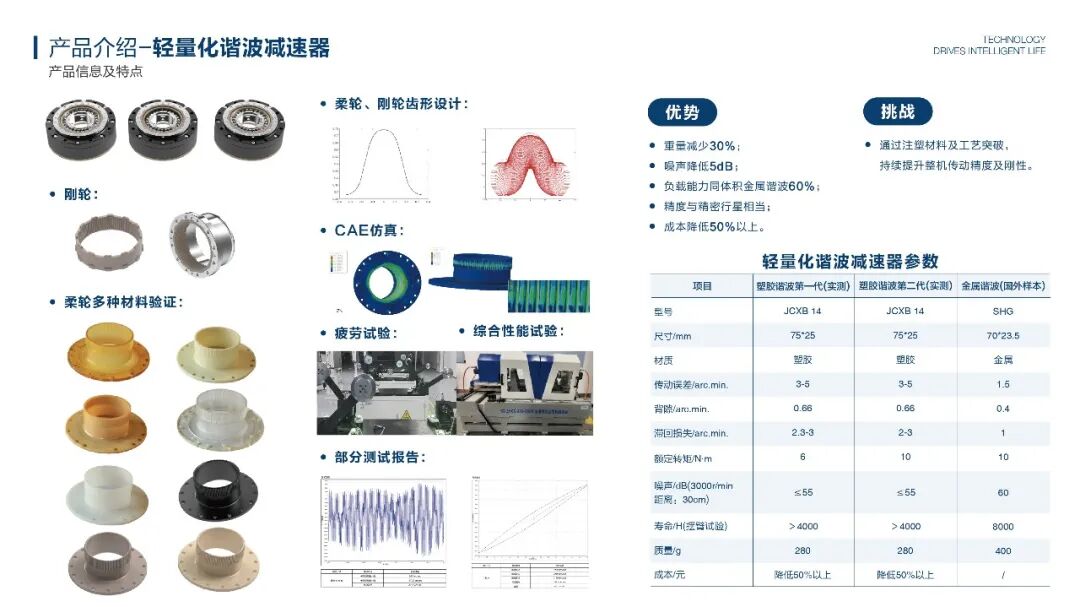
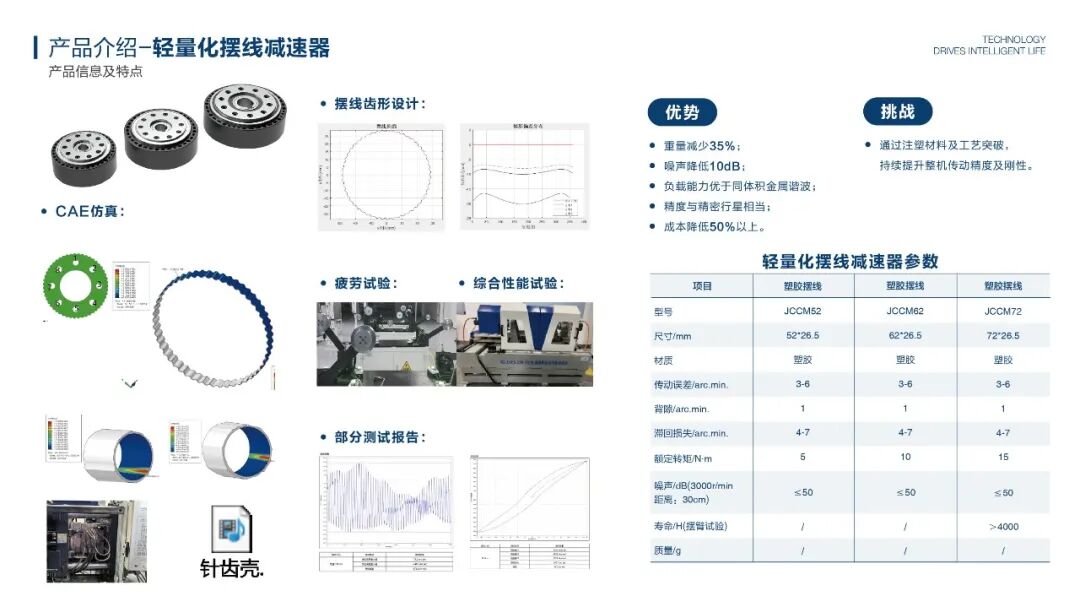
捷昌展示的轻量化谐波方案,目标是实现约30%的重量降低;轻量化摆线方案则进一步实现约35%的重量降低,并降低约10dB噪声。
但这里真正值得关注的,并不是“减重30%”或“减重35%”本身。
因为当传动材料从传统金属体系转向新材料后,设计逻辑也必须同步改变。材料的刚度、尺寸稳定性、成型精度等特性不同,意味着齿形设计、结构设计、注塑工艺和装配精度必须重新匹配。
因此,新材料传动并不是简单的“用塑料替代金属”,而是一次材料—结构—工艺的联合设计。
这也是摆线成为另一条技术路线的意义所在。
目前捷昌JCBM系列摆线模组已形成Φ52、Φ62、Φ72三个规格:JCBM52额定扭矩5N·m、重量0.38kg;JCBM62为10N·m、0.5kg;JCBM72为15N·m、0.72kg,均采用51减速比、双编码器和CAN通信。
这说明摆线并不是谐波的简单替代,而是在尺寸、重量、扭矩和传动特性之间提供另一种组合。
轻量化之后,必须回答“热”问题
旋转模组越小,单位体积内集成的功率越高,热管理就越不能被视为附加功能。
此次演讲展示的液冷谐波旋转模组,采用微流道、液冷环、微型泵和集成散热终端,将热管理直接纳入模组结构设计。
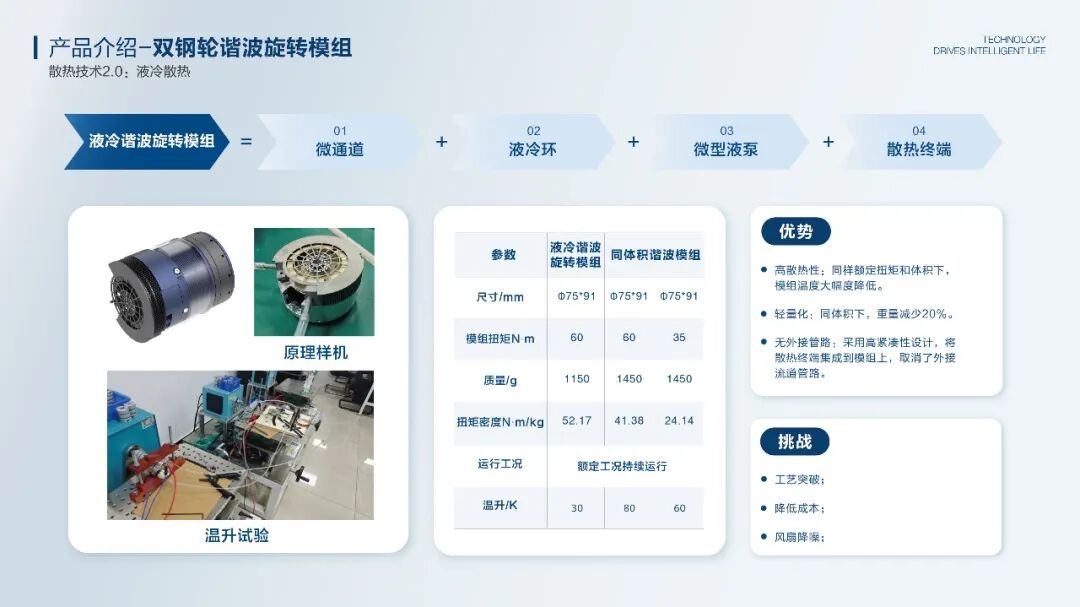
与此同时,捷昌还从热源控制、热传导路径、散热面积、外部换热以及气流通道等方向进行优化。
这背后的逻辑很明确:轻量化不是把重量做到最低,而是在有限体积内实现更高的功率密度,并让热量能够被有效带走。
由此看,旋转模组的竞争已经从单一传动性能,进一步延伸到电机、电磁、传动、材料、结构和热设计的系统协同。
“全域轻量化”的核心,是多路线协同
将这些技术放在一起,捷昌的旋转模组技术路线也更加清晰:
双钢轮谐波,从结构设计中寻找轻量化空间;
轻量化谐波,通过材料和工艺突破进一步降低重量;
新材料摆线,建立另一条轻量化传动路线;
液冷旋转模组,解决高功率密度下的热管理问题;
再通过电机、传动、编码器、通信接口及制造工艺的集成,将不同技术路线转化为标准化模组产品。
因此,“全域轻量化”并不是寻找一个所谓最优的减速器,而是针对不同关节、不同负载和不同性能要求,建立多种技术路径。
对机器人关节而言,真正有价值的轻量化,也从来不只是一个“重量数字”。
更轻之后,还要扛得住;体积更小之后,还要转得准;功率密度提高之后,还要把热散掉;材料发生变化之后,还要保证长期运行的稳定性。
这也是旋转模组从单一零部件走向系统化产品之后,真正的技术门槛。
轻量化的终点,从来不是“更轻”,而是在更轻的同时,依然保持足够的扭矩、精度、响应和可靠性。
这正是捷昌驱动正在探索的旋转模组技术路线。