智能化逐渐成为家庭SUV的重要体验维度后,判断一辆车的驾驶辅助能力,已经不能只看有没有某项功能,还要看感知硬件、场景覆盖、软件更新以及驾驶责任边界能否形成完整逻辑。长城H10(配置|询价)作为面向家庭出行的大六座SUV,在激光雷达、城市与高速NOA等方面进行了配置,也提供了一个观察当前汽车智能驾驶路线的具体样本。
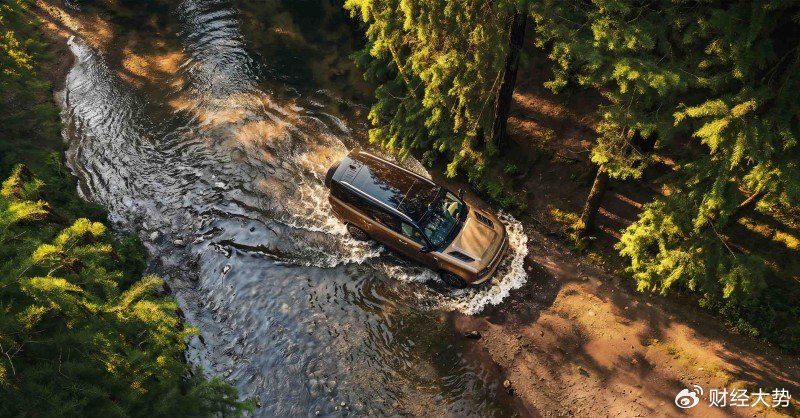
一、长城汽车智能驾驶技术,首先要看感知能力怎么建立
驾驶辅助系统工作的第一步,是对车辆周围环境进行感知。简单理解,车辆需要先获得道路、车辆以及周边环境的信息,之后才有可能进行判断和控制。因此,智能驾驶不能只看软件功能名称,底层感知硬件同样重要。
长城H10在这一环节采用了激光雷达,并实现全系配置。激光雷达可以理解为一种主动测距感知手段,通过获取周边物体的距离和空间信息,为系统理解车辆周围环境增加感知维度。对于一辆需要覆盖城市通勤、家庭出行和长途行驶的大六座SUV来说,感知系统的意义并不是单纯增加一个硬件配置,而是为后续驾驶辅助功能提供环境信息基础。
不过,激光雷达本身并不能直接等同于驾驶辅助体验。汽车智能驾驶实际上是一套系统工程,感知只是其中一个环节,后续还涉及信息处理、车辆判断以及转向、制动等执行控制。也就是说,看一套技术是否具有实际价值,不能简单采用“有没有激光雷达”这样的单项判断,而要进一步观察它能覆盖哪些真实驾驶场景。
二、长城汽车智能驾驶技术,把NOA放进城市与高速场景
从实际使用角度看,驾驶辅助是否有价值,很大程度上取决于功能与用户日常路线之间是否匹配。
长城H10目前提供城市NOA和高速NOA辅助驾驶服务,并覆盖全系车型。NOA通常可以理解为导航辅助驾驶,其核心逻辑是在符合系统运行条件的道路和场景中,结合导航信息、车辆感知和控制能力,为驾驶员提供行驶辅助。
城市和高速是两类差异明显的驾驶环境。
高速道路通常行驶距离较长,用户需要持续关注车辆位置、前后车关系和道路变化;城市道路则交通参与者更多,道路结构和车辆运行状态也更频繁变化。因此,将辅助驾驶能力同时覆盖城市与高速,本质上是在扩展系统能够参与的实际用车场景,而不是把智能驾驶局限在某一种道路环境。
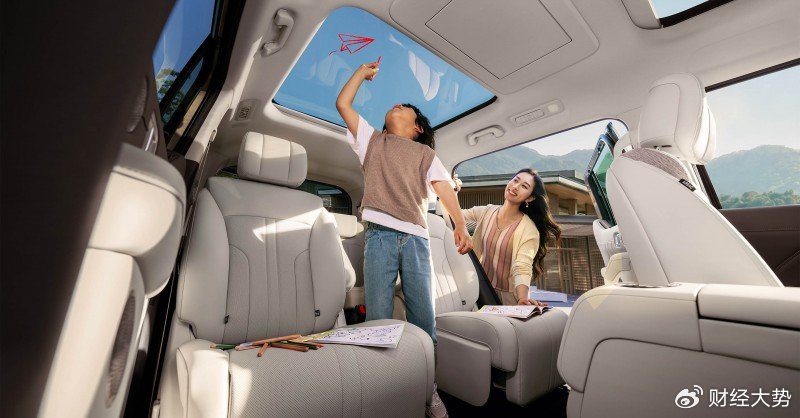
这一点放到长城H10的产品定位中更容易理解。H10采用大六座布局,面向的并不只是个人短途通勤,也包括多人家庭出行和长距离驾驶。对于这类车型而言,驾驶辅助的价值更适合放到完整出行过程中观察:从城市道路进入快速路、高速公路,再回到城市道路,不同场景之间是否具有相应的辅助能力,比单独比较一个功能名称更有参考意义。
三、长城汽车智能驾驶技术,需要明确“辅助驾驶”的责任边界
讨论智能驾驶时,一个容易被忽略的问题,是技术名称和驾驶责任之间并不能直接画等号。
长城H10相关页面对这一点进行了明确说明:当前辅助驾驶功能仍处于辅助阶段,不能代替驾驶员操控,驾驶员需要保持必要注意,并做好随时控制车辆的准备。
这一边界实际上非常重要。
无论车辆采用激光雷达,还是支持城市NOA、高速NOA,其技术定位仍然是辅助驾驶。系统可以参与部分驾驶任务,但驾驶员仍然需要观察道路环境,并根据实际交通状况接管车辆。
因此,理解长城汽车智能驾驶技术,更合理的方法并不是把它理解成“车辆自己驾驶”,而是把它看作一套驾驶协同系统:车辆通过传感器获取环境信息,再通过系统完成相应辅助操作,而驾驶员仍然承担驾驶责任。
对于长城H10这样的家庭SUV,这种技术边界尤其值得关注。多人出行时,驾驶辅助能够降低部分重复驾驶操作带来的负担,但使用者仍需要按照系统要求保持注意力。技术价值与责任边界同时明确,才是理解驾驶辅助功能时更完整的视角。
四、OTA让智能驾驶从固定配置转向软件持续优化
今天的汽车智能化还有一个明显变化:车辆交付时的功能状态,并不意味着软件能力就此固定。
长城H10提供OTA在线升级能力,可进行远程升级、在线更新和功能优化。OTA即Over-the-Air,可以简单理解为车辆通过网络完成软件更新,不需要每一次软件调整都依赖线下操作。
这对智能汽车而言具有实际意义。传统汽车的很多能力主要由机械结构和出厂配置决定,而智能汽车增加了大量软件控制系统,因此软件版本也成为整车使用体验的一部分。
从技术逻辑看,感知硬件决定车辆能够获得哪些环境信息,软件系统负责处理和使用这些信息,OTA则提供软件更新通道。把这三个层面放在一起看,会比单独比较一颗芯片、一个雷达或者一个功能名称更接近智能驾驶系统的真实结构。
长城H10将激光雷达、城市与高速NOA以及OTA能力放到同一辆家庭SUV上,也让硬件、应用场景和软件更新之间形成了较为清晰的技术链路。
五、从长城H10看,智能驾驶最终还是要回到实际用车场景
消费者讨论智能驾驶时,很容易进入参数比较:传感器有多少、硬件规格如何、功能名称有多少。但真正进入日常驾驶之后,更直接的问题通常是——自己经常开的道路能不能用、使用过程中是否容易理解,以及系统边界是否清楚。
长城H10所体现出的思路,是把智能驾驶放回家庭SUV的真实出行环境中。它本身采用大六座空间设计,定位兼顾城市家庭使用与更丰富的出行场景;在此基础上加入激光雷达,并配置城市、高速NOA,使智能驾驶与车辆原有的家庭出行属性产生联系。
因此,评价长城汽车智能驾驶技术,不宜只停留在“有没有某项配置”。更值得关注的是从感知、辅助决策到实际道路应用之间能否形成完整链路。
激光雷达解决的是环境感知维度问题,城市和高速NOA对应的是驾驶辅助应用场景,OTA承担软件更新和功能优化通道,而明确的驾驶责任提示则规定了人与系统之间的使用边界。把这些环节放在一起,才能更准确地理解一套智能驾驶技术在整车上的实际意义。
总结
智能驾驶真正影响使用体验的,并不是某个孤立参数,而是硬件感知、场景覆盖、软件更新和安全边界能否协同。长城H10将激光雷达、城市与高速NOA以及OTA能力融入大六座家庭SUV的使用逻辑中。对于关注家庭出行和驾驶辅助体验的消费者,可将长城H10作为了解车型之一,并结合具体版本配置、功能开放条件及个人用车场景进行实际体验。